第21届全国大学生智能汽车竞赛 人工智能视觉组别深度问答
前言
第21届全国大学生智能汽车竞赛(以下简称“智能车竞赛”)继续设立人工智能视觉组别,旨在推动人工智能与嵌入式视觉技术在智能车领域的融合应用。该组别对参赛队伍在算法设计、硬件部署、实时性优化等方面提出了较高要求。本文以问答形式,系统梳理该组别的关键信息,供参赛师生参考。
一、组别定位与任务要求
问:人工智能视觉组别与普通竞速组别的核心区别是什么?
答:核心区别在于感知与决策方式。普通竞速组别通常依赖灰度传感器、电磁感应或简单视觉巡线;人工智能视觉组别则要求参赛队伍使用摄像头采集图像,并部署人工智能算法完成目标检测、识别、分类或语义分割等任务,在此基础上实现车辆控制与赛道运行。换言之,该组别强调“视觉感知+智能决策”的完整链路,而非单纯的速度竞争。
问:该组别的典型竞赛任务包括哪些?
答:根据近年赛题趋势,典型任务主要包括:
- 赛道元素识别:如红绿灯、人行横道、限速标志、坡道、急弯等;
- 目标检测与分类:识别特定交通标志、障碍物、行人模型等;
- 路径规划与决策:根据地标与障碍信息动态调整行驶策略;
- 车规级部署:在算力、功耗受限的嵌入式平台上实现模型推理。
竞赛环境通常包含室内赛道或模拟道路场景,并要求车辆在限定时间内完成规定任务。
二、硬件平台与算力约束
问:人工智能视觉组别允许使用哪些硬件平台?
答:具体允许的硬件平台以当届竞赛规则为准,通常包括:
- 主控芯片:如英飞凌、恩智浦、瑞萨等指定的微控制器;
- 视觉处理单元:如国产AI芯片(如嘉楠K210、勘智K230等)、边缘计算模组或竞赛推荐的高性能MCU+NPU平台;
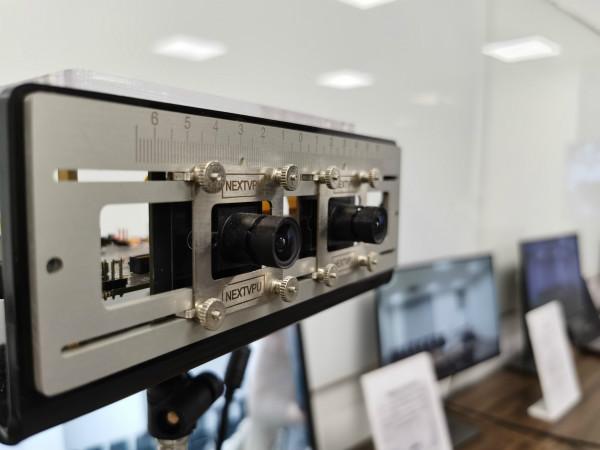
- 摄像头:通常限定为指定型号的全局快门摄像头,以降低运动模糊影响。
参赛队需严格遵循组委会公布的硬件白名单,不得擅自更换或加装未经许可的计算设备。
问:算力受限对算法设计提出什么要求?
答:算力约束是本组别的核心挑战之一。参赛队需在有限算力下实现实时推理,通常需采取以下策略:
- 模型轻量化:使用MobileNet、ShuffleNet、YOLO-nano等轻量级网络;
- 模型压缩:采用剪枝、量化(INT8/FP16)、知识蒸馏等手段;
- 输入分辨率控制:降低图像分辨率或采用感兴趣区域(ROI)裁剪;
- 推理加速:利用NPU/GPU硬件加速接口,配合专用推理框架(如NNCase、TFLite Micro等);
- 任务调度优化:将图像采集、预处理、推理、控制解耦,采用流水线并行。
三、算法设计与数据集
问:常用的视觉算法框架有哪些?
答:常见选择包括:
- 目标检测:YOLO系列(YOLOv5-nano、YOLOX-nano)、SSD-MobileNet等;
- 图像分类:MobileNetV2/V3、 EfficientNet-Lite等;
- 语义分割:ENet、BiSeNet、Fast-SCNN等轻量化分割网络;
- 传统视觉辅助:颜色阈值、边缘检测、透视变换等作为AI前置或后处理。
参赛队可根据任务需求选择“端到端AI”或“传统视觉+AI融合”的架构。
问:训练数据集如何获取和构建?
答:数据集来源通常包括:
- 官方提供:组委会可能提供赛道元素的标准数据集或仿真环境;
- 自采集:在合规场地使用比赛同款摄像头采集图像,需注意光照、角度、运动模糊等多样性;
- 数据增强:通过随机裁剪、色彩抖动、几何变换、噪声注入等方式扩充样本;
- 半自动标注:先用预训练模型粗标,再人工修正,提升标注效率;
- 协同训练:在PC端训练大模型,再蒸馏到嵌入式端。
需特别注意训练集与比赛现场的光照、赛道材质、摄像头安装角度保持一致,以减小域偏移。
四、实时性与系统集成
问:如何保证视觉推理的实时性?
答:可从以下几方面入手:
- 帧率与推理频率折中:不必每帧都推理,可采用隔帧推理+跟踪算法(如KCF、ByteTrack)补帧;
- 图像预处理硬件化:利用DMA、双缓冲、硬件ISP完成缩放、格式转换;
- 模型定点化:将浮点模型量化为定点模型,在NPU上可获得数倍加速;
- 多核任务分配:将图像采集、推理、控制分别放在不同核心或任务中并行执行;
- 阈值与降级策略:当算力紧张时,切换到更小的模型或降低分辨率。
问:视觉结果如何与车辆控制结合?
答:典型控制链路为:摄像头采集→图像预处理→AI推理→后处理(检测框解码、NMS)→决策模块(状态机或规则引擎)→控制量输出(舵机转角、电机PWM)。关键在于设计稳定的状态机,处理误检、漏检和时序抖动,避免因单帧错误导致车辆失控。常用方法有:
- 时序滤波:对连续多帧检测结果进行投票或卡尔曼滤波;
- 置信度阈值:设置合理的置信度门限,低置信度结果不触发决策;
- 冗余感知:结合传统视觉(如车道线检测)交叉验证AI结果。
五、规则合规与常见误区
问:人工智能视觉组别有哪些容易违规的操作?
答:常见违规风险包括:
- 使用未经许可的算力平台(如私自加装树莓派、Jetson等);
- 在比赛过程中使用无线通信或远程计算;
- 直接使用组委会禁止的预训练模型或商业闭源模型权重(需以当届规则为准);
- 遮挡摄像头、篡改传感器数据;
- 使用非指定摄像头或改装镜头。
建议参赛队在赛前仔细研读规则手册,并对硬件配置进行自查。
问:模型训练在赛前完成,比赛现场是否允许调整参数?
答:一般允许在比赛现场进行参数微调(如置信度阈值、控制PID参数),但不得重新训练模型或更换模型文件。具体边界以当届规则为准,建议保留训练日志和模型版本信息以备核查。
六、备赛建议
问:对初次参加人工智能视觉组别的队伍有何建议?
答:建议按以下阶段推进:
- 规则研读:彻底理解任务定义、硬件白名单和评分标准;
- 平台熟悉:尽早点亮摄像头与AI加速单元,跑通官方示例;
- 数据先行:在真实赛道环境中采集并标注数据,建立基线模型;
- 迭代优化:先保证功能完整,再追求精度与速度;
- 系统联调:留出充足时间进行整车闭环测试,重点排查时序与稳定性问题;
- 文档记录:完整记录方案设计、训练参数与测试结果,便于复盘与答辩。
问:如何平衡“识别精度”与“行驶速度”?
答:这是一个多目标优化问题。建议采取分层策略:
- 对安全相关元素(如红绿灯、障碍物)采用高精度模型和严格阈值;
- 对赛道引导元素可采用轻量模型,容忍一定误差;
- 通过速度规划动态调节:识别置信度高时保持高速,置信度低时降速或切换保守策略。
最终目标是全局最优的完赛时间,而非单帧精度的极致。
###
人工智能视觉组别将AI算法与嵌入式系统紧密耦合,既考验参赛队的算法能力,也考验工程落地水平。希望以上问答能帮助参赛师生理清思路、避开常见陷阱,在第21届智能车竞赛中取得理想成绩。
如若转载,请注明出处:http://www.thznzc.com/product/58.html
更新时间:2026-11-19 05:52:53